
近日,实验室与武汉大学合作,在无监督点云配准领域取得重要研究进展。由熊恪峥博士生、徐诗韵硕士生、阿尔托大学Kyle Gao助理教授、敖晟助理教授、武汉大学杨必胜教授、沈思淇长聘副教授、温程璐教授(通讯作者)、王程教授共同合作完成的论文“INTEGER++: Scalable Unsupervised Point Cloud Registration via Mining and Transferring Feature-Geometry Coherence”被国际学术期刊《IEEE Transactions on Pattern Analysis and Machine Intelligence》(IEEE TPAMI)录用。IEEE TPAMI是计算机学科、人工智能领域的顶级国际期刊之一,是中国计算机学会推荐的A类期刊,影响因子为20.4(2026年)。
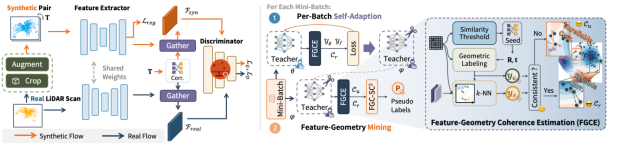
点云配准是自动驾驶、机器人导航与三维场景重建等应用的关键技术。现有基于深度学习的点云配准方法通常依赖大量的精确位姿数据,训练成本高,而无监督方法则面临伪标签噪声大、低重叠场景配准困难及跨场景、跨模型适用性不足等挑战。近年来,实验室针对点云配准方法在训练时精确位姿数据受限的难题,提出了系列无监督学习点云配准方法(INTEGER, NeurIPS 2024; CAESAR, ECCV 2026; PROMOTER, NeurIPS 2026等)。基于前期无监督点云配准工作积累INTEGER,进一步突破了可应用于不同场景点云数据、适用于不同尺寸配准模型的通用无监督配准方法难题,提出了基于特征-几何-致性挖掘与知识迁移的可扩展无监督点云配准框架INTEGER++(如下图所示)。INTEGER++首先设计了合成到真实数据初始化策略(MARS),通过对抗学习缩小合成数据与真实点云之间的特征分布差异;进一步提出了特征-几何-致性挖掘模块(FGCM),通过融合高层特征信息与底层几何约束,高效生成可靠伪标签;同时引入混合密度学生网络(MDS),通过基于锚点的对比学习、特征-几何不确定性负学习(FGANL),有效克服点云密度变化与伪标签噪声累积问题。实验结果表明,INTEGER++在KITTI、nuScenes等室外数据集上取得领先的无监督配准性能,在远距离、低重叠等复杂场景下表现出较强的鲁棒性,并可有效扩展至多种复杂配准网络架构。
本研究是实验室在无监督点云配准方向的重要进展,为降低三维视觉模型对精确位姿的依赖提供了新思路,也为复杂环境激光雷达定位、三维重建提供有力技术支撑,可应用于自动驾驶、智能机器人、空间智能等实际应用领域。